具身智能与规划
以装配知识图组织几何和语义证据,让 LLM 生成候选动作,再由物理仿真验证并反馈修正。
- 装配知识图
- 语言模型引导规划
- 物理验证
研究方向
从 VR 输入与多物体操控出发,向具身数据、知识表示和可执行规划延伸。工作覆盖方法设计、系统实现、用户实验与物理验证。
以装配知识图组织几何和语义证据,让 LLM 生成候选动作,再由物理仿真验证并反馈修正。
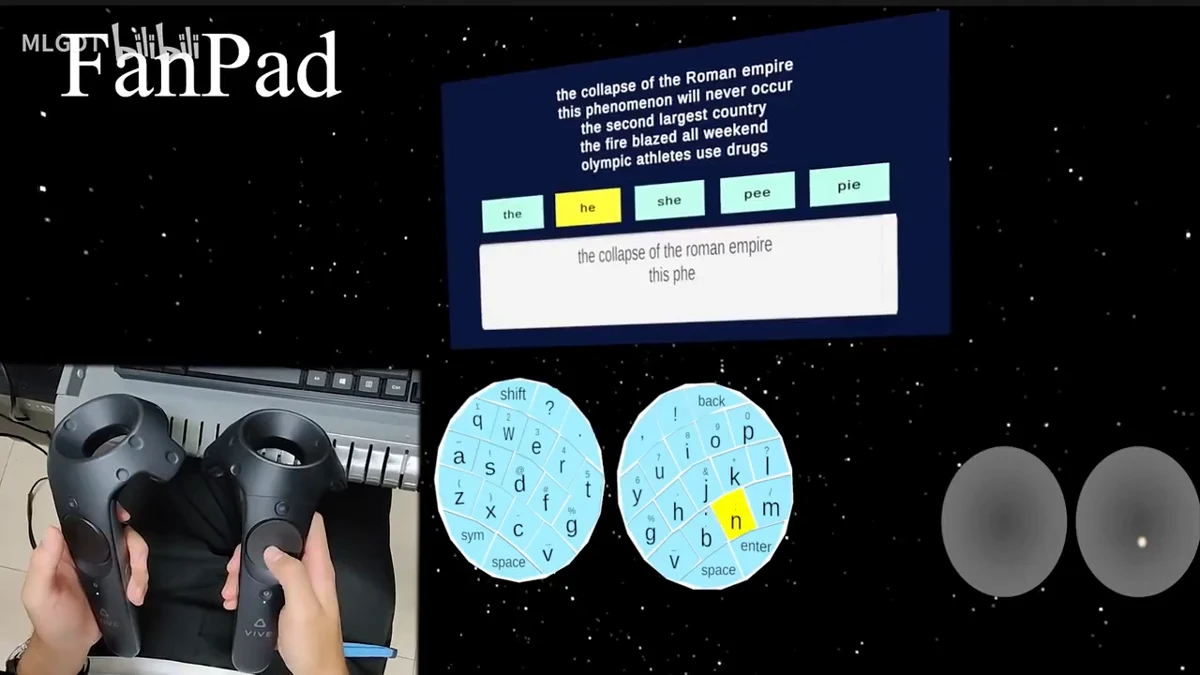
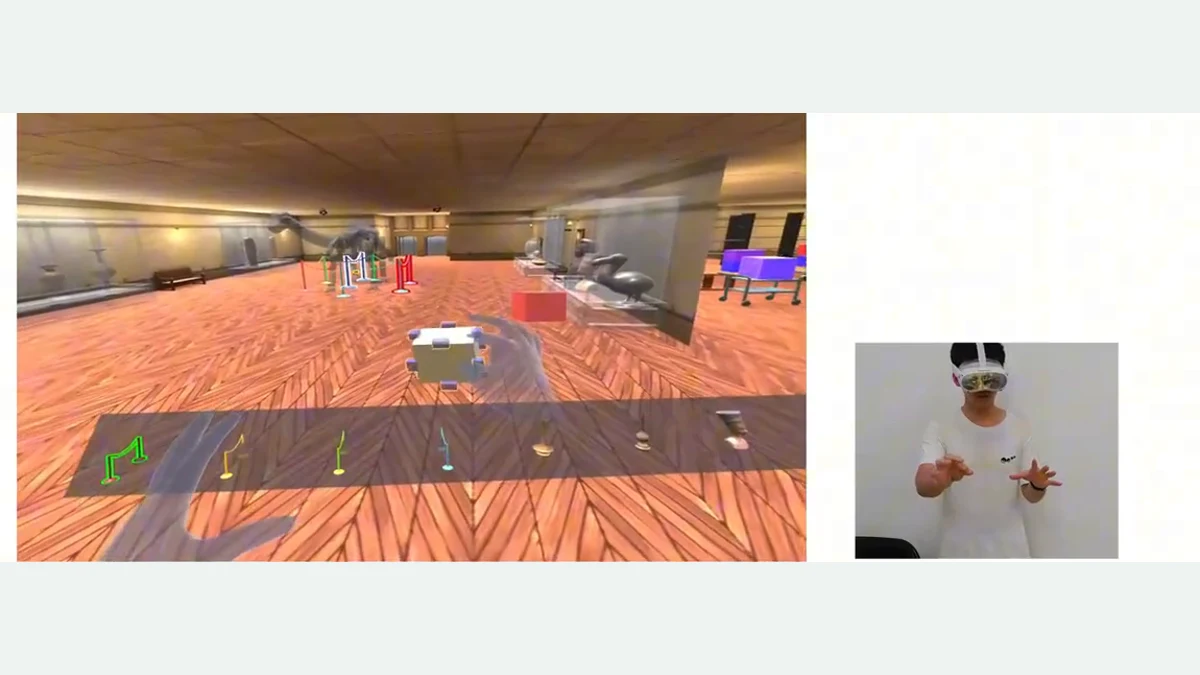
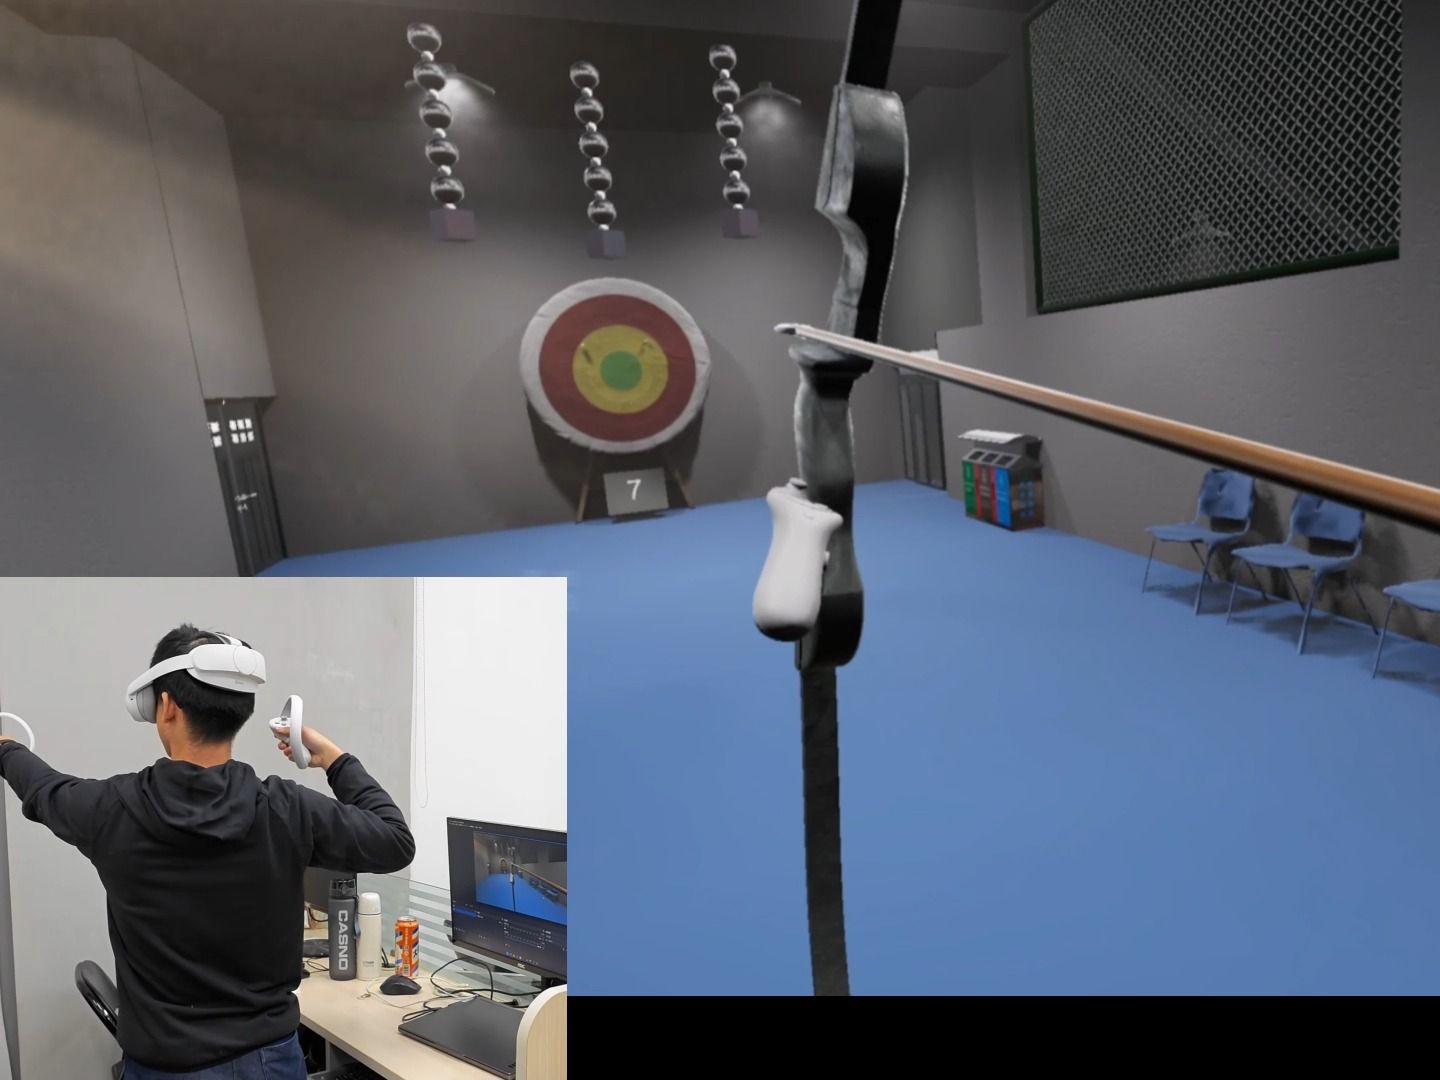
研究触控、眼动和裸手输入,面向文本输入、多对象选择、空间布局及协作任务设计交互范式。
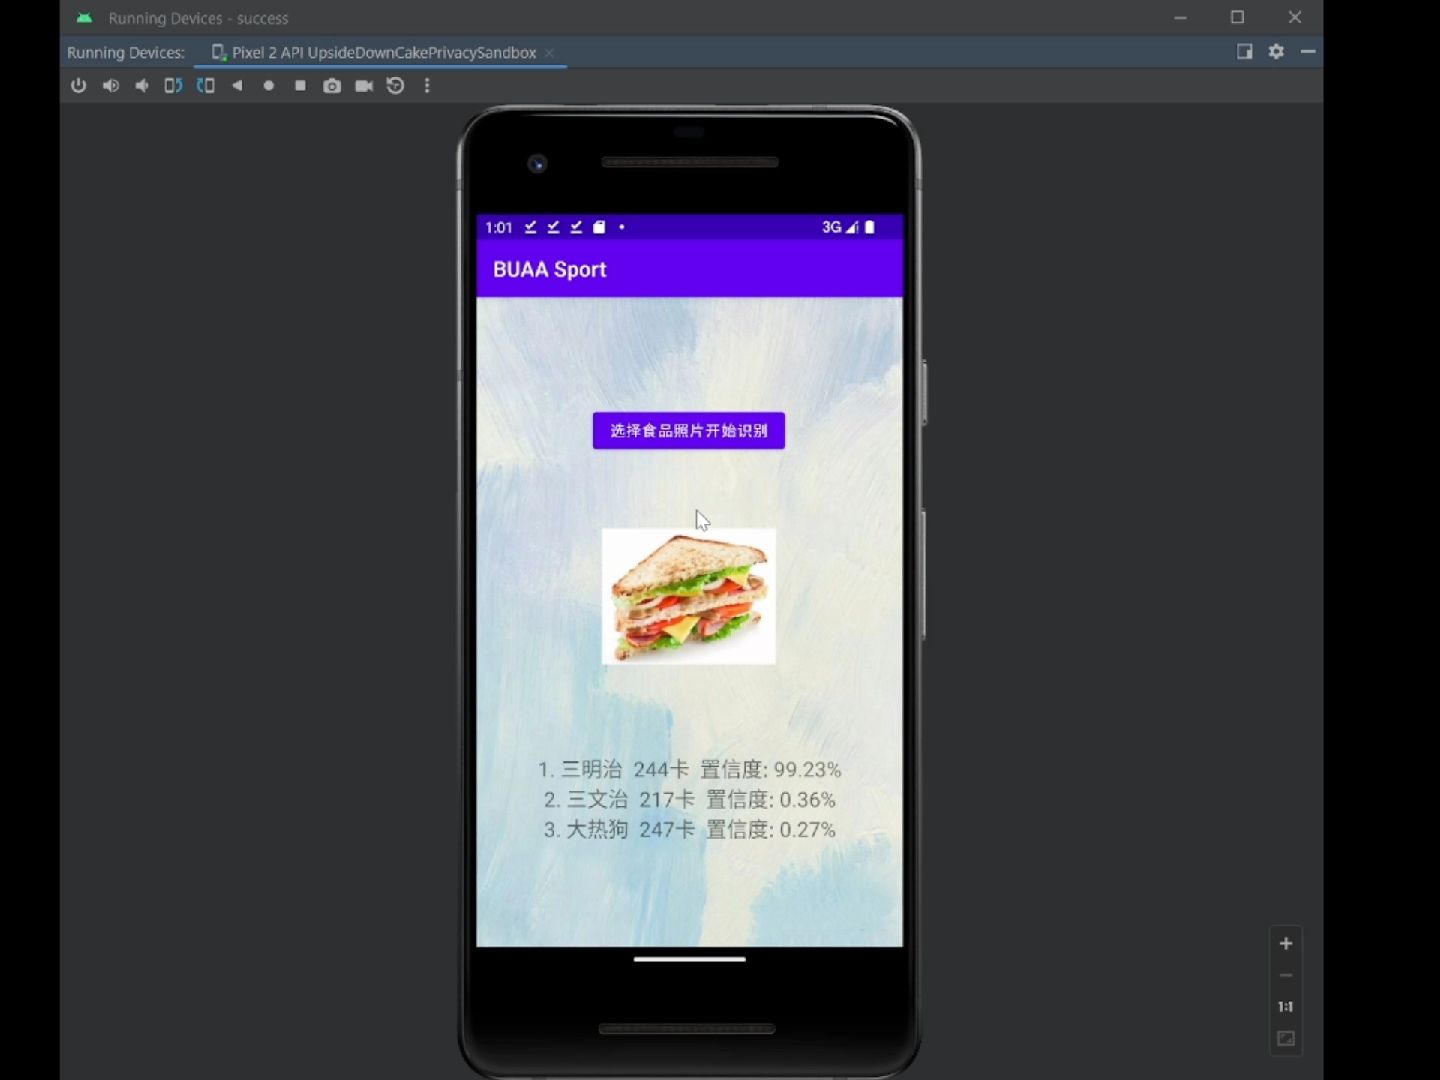
实践多相机采集、手部三维感知、机器人 动作重定向、Android 端侧应用与 AI Agent 平台。
当前研究
如何让语言模型给出的拆卸计划,不只“合理”,而且真实可执行?
当前研究从 CAD 装配体提取接触关系与几何属性,并补充部件功能和装配语义。规划器在结构化状态上提出序列,仿真器检查碰撞与阻塞,再把失败证据送回下一轮推理。
学术发表
围绕沉浸式交互与多模态感知展开。以下列出 6 篇已发表论文,提供方法讲解、实验说明与引用信息。
代表系统
教育与实践
研究之外,持续把方法落成可用系统。
教育经历
计算机学院直博生,虚拟现实技术与系统全国重点实验室。研究具身智能、VR/AR 与人机交互。
教育经历
本科,GPA 3.78 / 4.00,北航优秀毕业生。
工程实践
参与 Android AI 眼镜、多传感器采集、数据质量门控、相机标定、手部感知与机器人 动作重定向 工程。
教学经历
数据结构课程助教;人工智能课程助教。
博客归档
课程笔记、实验记录与随笔,以原文语言保留。